3D点云插值
算子功能
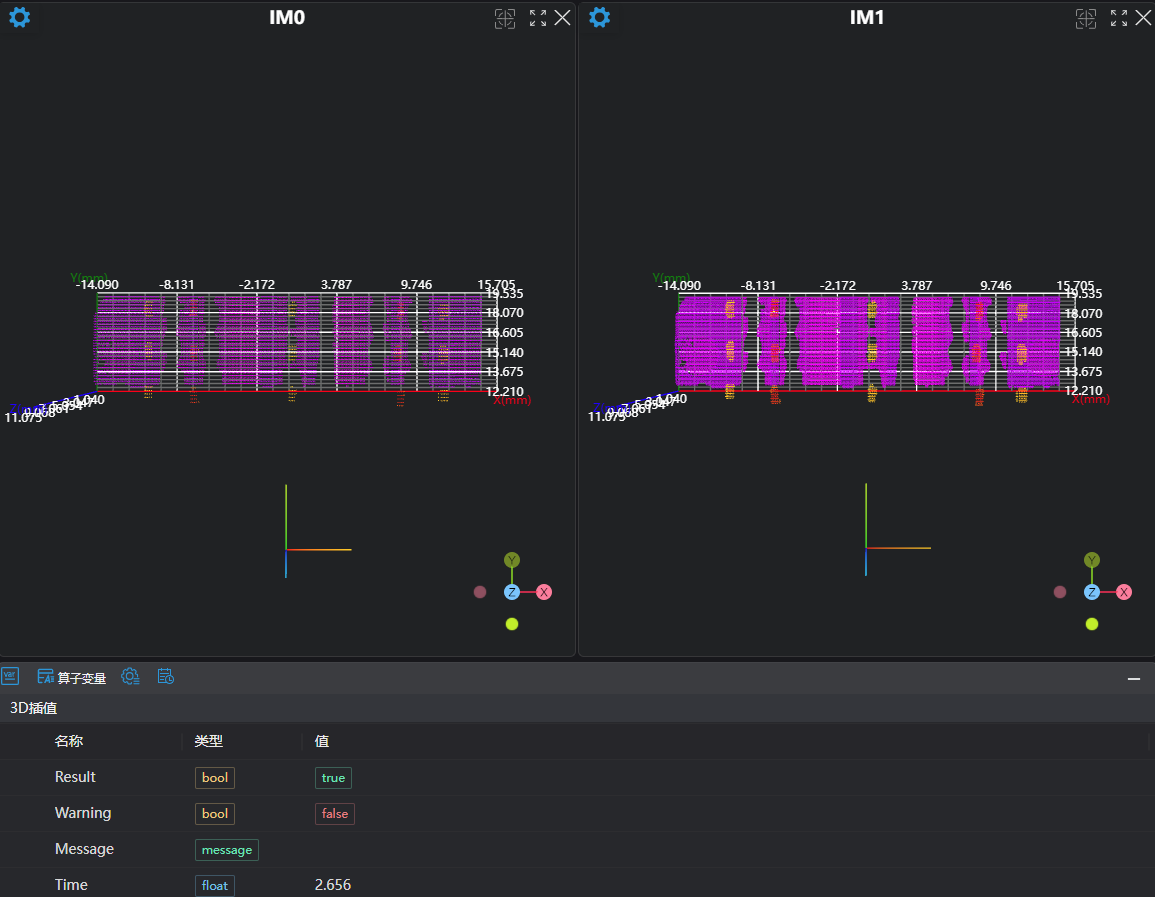
在输入的有序点云的基础上,根据插值点的数量,对点云进行插值,得到新的点云。
参数介绍
输入参数

| 参数 | 范围 | 默认值 | 说明 | 图示 |
|---|---|---|---|---|
| 输入图像 | 0-8 | 0 | 图像输入的IM编号注意:该算子需要输入有序点云 | |
计算参数
| 参数 | 范围 | 默认值 | 说明 | 图示 |
|---|---|---|---|---|
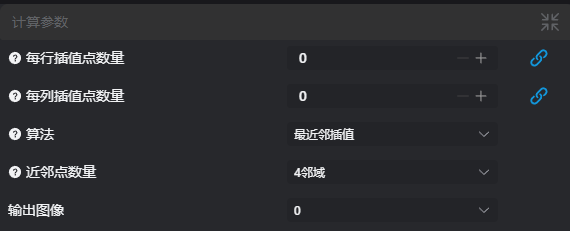
| 每行插值点数量 | 0 | 每一行相邻两个点之间需要插值的点的数量。最多插入3个点。 | 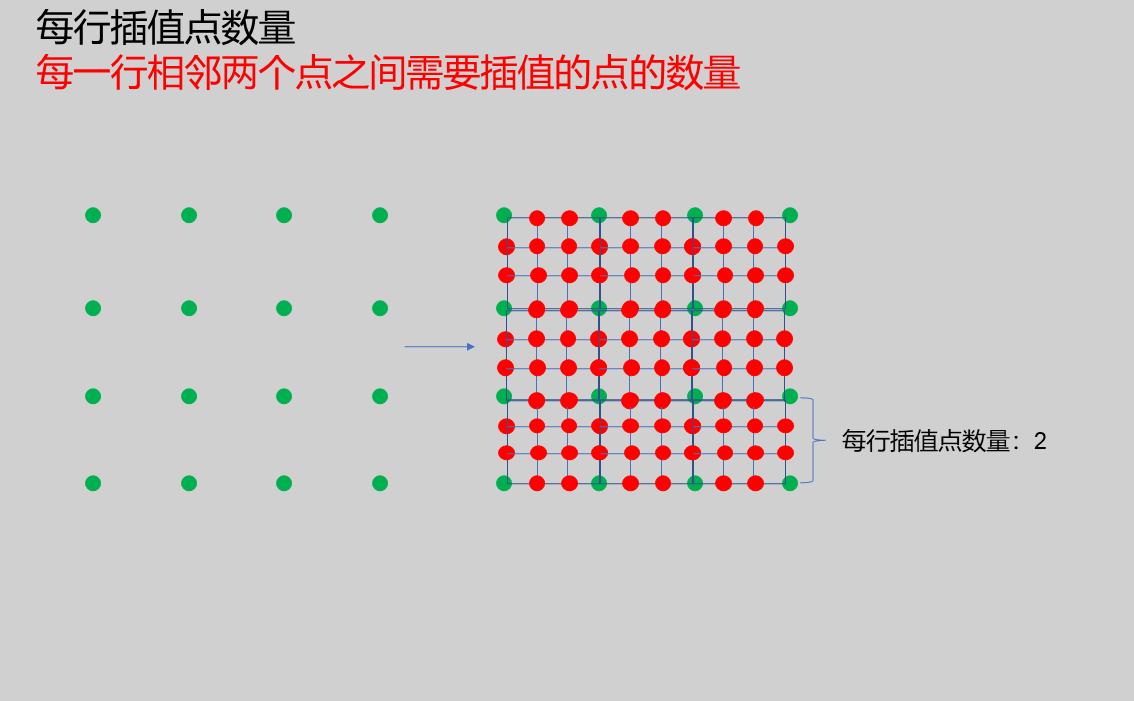 | |
| 每列插值点数量 | 0 | 每一列相邻两个点之间需要插值的点的数量。最多插入3个点。 | 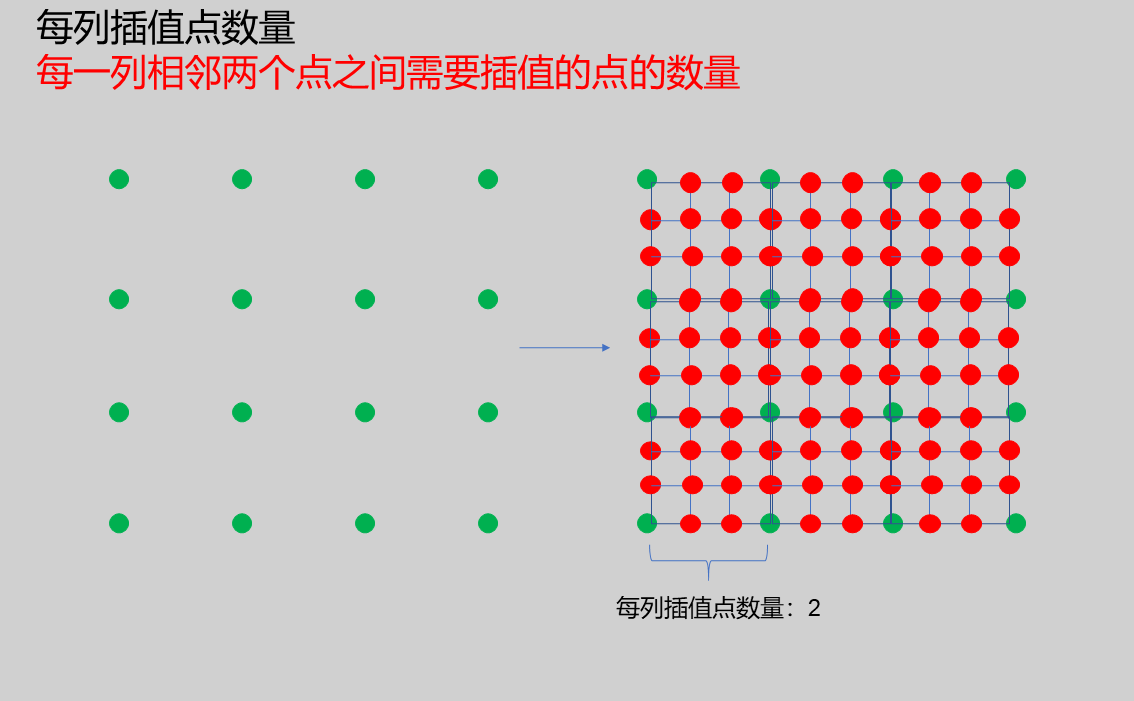 | |
| 算法 | 最近邻插值 | 最近邻插值 | 最近邻插值:将当前待插值位置邻域范围内最近的点,作为插值结果。 | |
| 近邻点数量 | 4邻域/8邻域/24邻域 | 4邻域 | 4邻域:搜索周围4个相邻点 8邻域:搜索周围8个相邻点 24邻域:搜索周围24个相邻点 | 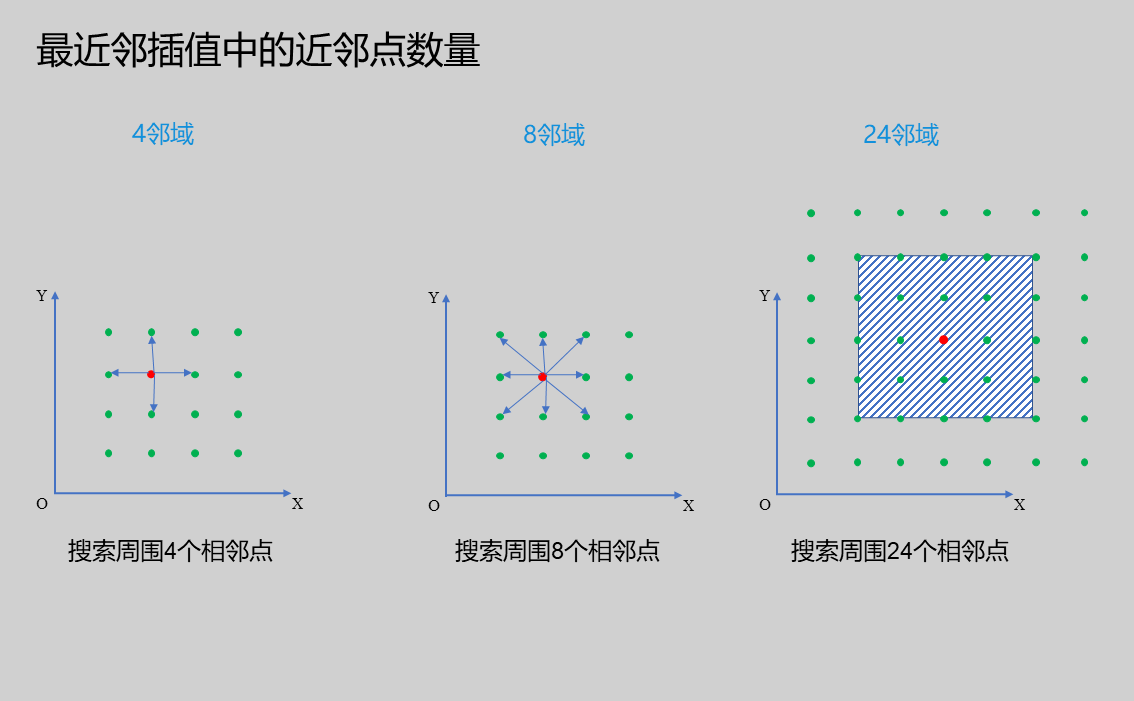 |
| 输出图像 | 0-8 | 0 | 图像输出的IM编号 |
输出参数
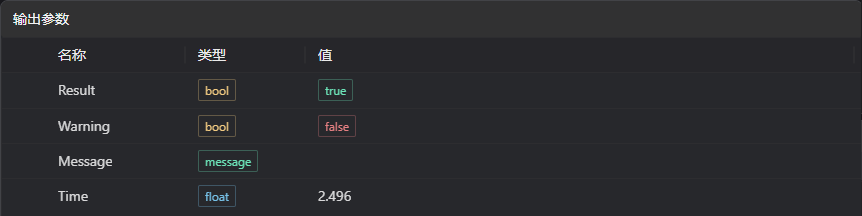
| 名称 | 类型 | 范围 | 说明 |
|---|---|---|---|
| Result | bool | true/false | true为成功 false为失败 |
| Warning | bool | true/false | true表示有警告 false表示没有 |
| Message | string | 输出成功或错误或警告信息,如果没有错误或警告为空 | |
| Time | float | 算子执行时间,单位: ms |
异常排查
| 序号 | 异常信息 | 对应参数 | 解决方法 |
|---|---|---|---|
| 1 | 输入点云为空 | 检查输入点云是否为空 | |
| 2 | 仅支持有序点云 | 输入有序点云 | |
| 3 | 输入的值为{0},无效的近邻搜索方式 | 近邻点数量 | 只支持4 neighbour,8 neighbour,24 neighbour |
| 4 | 输入的值为{0},无效的算法 | 算法 | 只支持Nearest Neighbour |
示例介绍
工程设计
选择
加载3D点云工具,加载需要处理的3d点云图到IM0。选择
3D点云插值工具。
工具使用
选择需要进行操作的输入图像,图像序号要与工程中图像所在IM序号一致
设置
每行插值点数量、每列插值点数量、近邻点数量、输出图像参数点击
测试,查看图像窗口和参数是否符合预期没有问题后点击
保存,在运行列表中运行该算子,即可在对应的IM查看运行结果